 欢欢@盖世汽车供应链
 悠悠@盖世汽车
 豆豆@盖世汽车


科学家开发出新技术 可提高执行重复性任务的机器人的学习能力
盖世汽车讯 从过去的错误中吸取教训,不仅人类会这样,计算机也是。在工业中,该过程主要通过帮助操作生产系统的基于计算机的控制系统完成。对于批量执行特定任务的工业机器人,例如生产服装、计算机芯片或烘焙食品,最常用的控制技术是迭代学习控制(ILC)。大多数行业仍然依赖使用比例型更新规则(proportional-type update rule,PTUR)的学习策略的ILC系统。该技术通过一遍又一遍地重复相同的任务,并根据先前迭代中遇到的错误更新其控制输入来提高ILC系统的性能。
然而,这种控制方法已经是几十年前提出的。由于ILC系统越来越多地被用于执行更复杂的任务,因此需要能够更快、更准确地学习的技术。
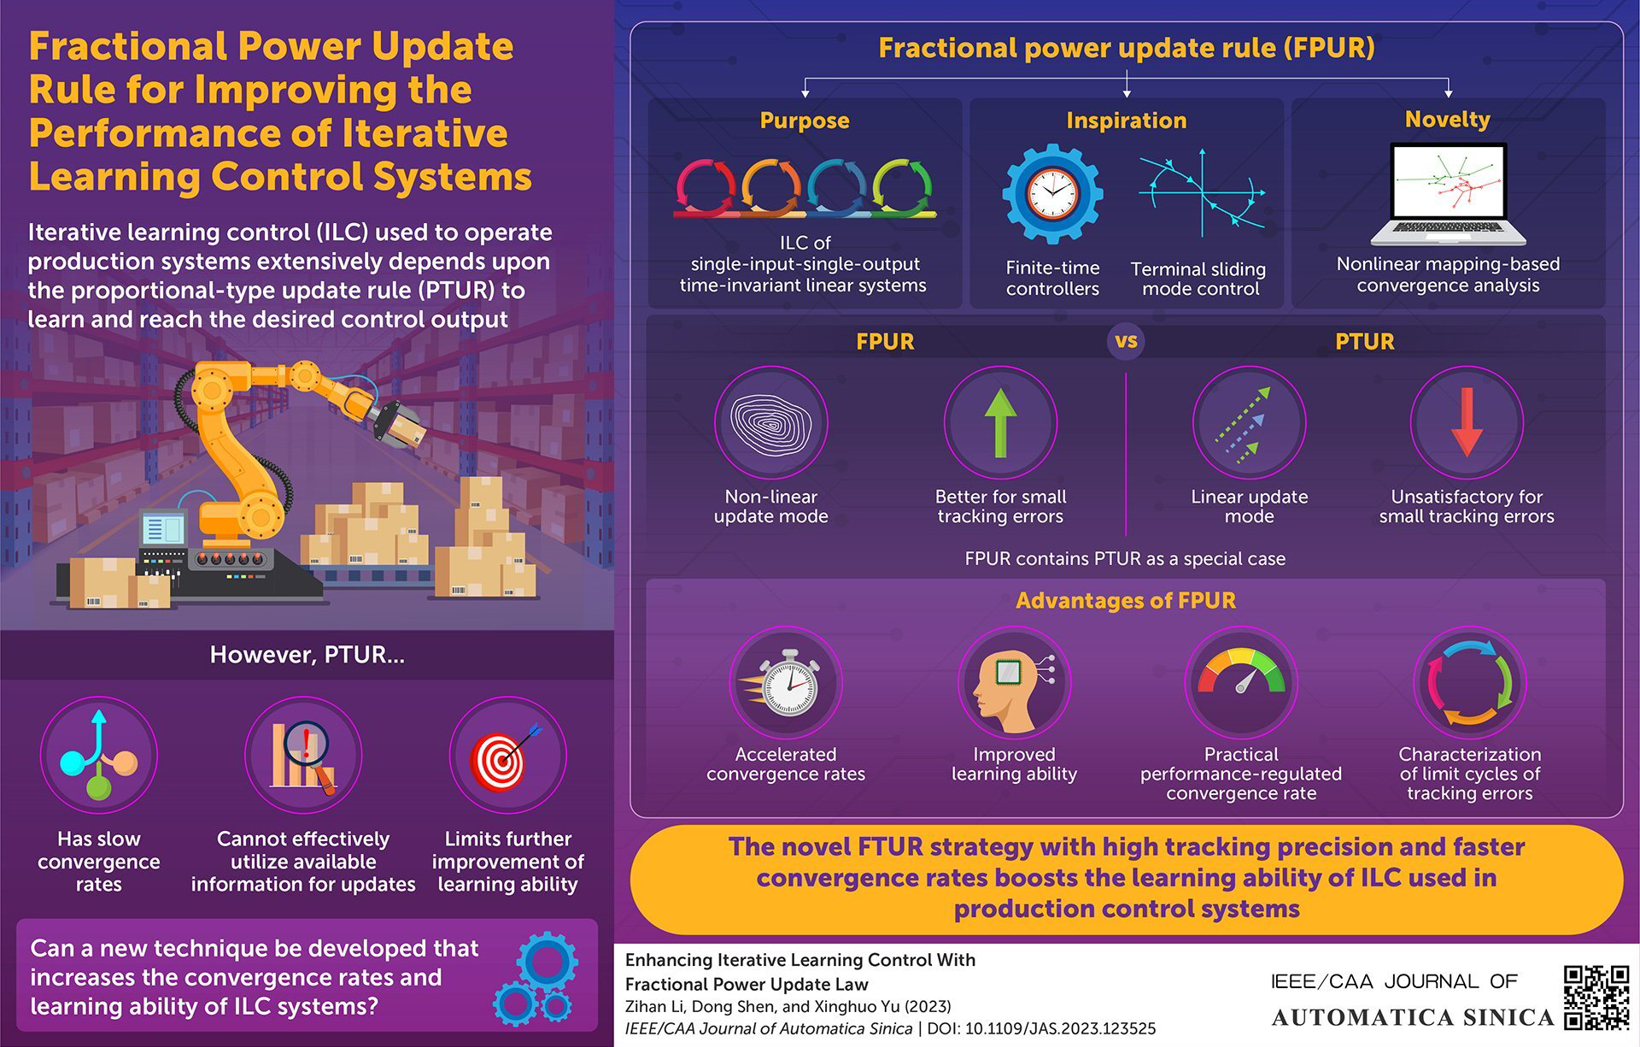
据外媒报道,科学家推出一种新技术,使用分数幂更新规则(FPUR)来增强单输入单输出线性ILC系统的性能潜力。该研究已发表在期刊《IEEE/CAA Journal of Automatica Sinica》。
图片来源:期刊《IEEE/CAA Journal of Automatica Sinica》
收敛率(Convergence rates,期望输出与实际输出之间的差异随时间减小的速率)在定义ILC系统的效率方面起着至关重要的作用。在需要高精度的情况下,现有的提高收敛速度的方法往往不能令人满意。即使在恒定或手动选择学习增益(learning gains)的情况下,当前使用线性更新方法的ILC系统也无法充分利用可用信息。因此,科学家们研究出除PTUR以外其他的方法,利用非线性更新方法来学习并达到所需的输出。
该研究的主要作者、中国人民大学数学学院的硕士生Zihan Li解释道:“传统的PTUR使用跟踪误差的线性项来更新控制输入。另一方面,FPUR使用分数项进行更新。由于所有小于1的正数都具有比其本身更大的小数幂,对于较小的跟踪误差,FOUR的更新强度大于PTUR,从而实现更快的收敛速度。”
新FPUR方法灵感来自更新的有限时间控制(FTC)和终端滑动模式控制(TSMC)策略,且以上策略也是克服上述问题和提高收敛速度的潜在技术。科学家们还采用了非线性映射方法来探索随时间变化的误差动态。这种方法使科学家们能够报告快速收敛性能,并描述ILC系统中跟踪误差的可能极限循环。此外,数值模拟还用于验证新方法的有效性。
当被问及所提出的系统将如何改变ILC系统领域时,Zihan Li表示:“这项研究有三个主要目的。首先提供一种使用非线性更新方法来提高学习能力的算法。其次表明采用分数幂项可以根据实际性能调节收敛速度。最后表现出与FTC和TMSC相当的快速收敛速度。”
这项研究首次展示了在单输入单输出线性系统中使用FPUR进行ILC。所提出的技术可能会用于其他重复系统,例如自动驾驶汽车、无人机和康复机器人。


