 欢欢@盖世汽车供应链
 悠悠@盖世汽车
 豆豆@盖世汽车


密歇根大学新研究:保护联网自动驾驶汽车免遭黑客攻击
盖世汽车讯 据外媒报道,由密歇根大学(University of Michigan)牵头的一项研究表明,新兴的自动驾驶汽车网络彼此协作和通信,或与基础设施通信以做出决策,容易受到数据伪造攻击,该研究还概述了车队运营商的预防措施。相关研究论文发表在arXiv预印本服务器上。
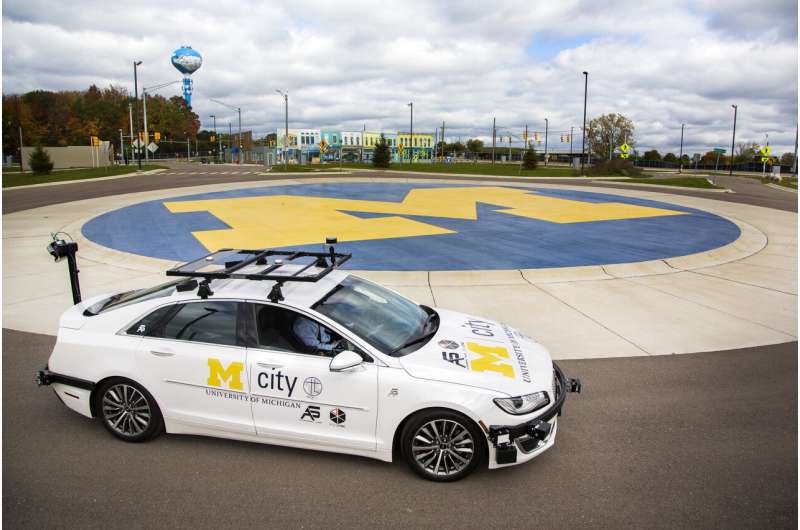
图片来源:密歇根大学
尽管这种被称为“车联网”或V2X的协作和通信网络尚未投入使用,但许多国家都支持该技术的发展,并已开始小规模测试。美国交通部(U.S. Department of Transportation)最近发布了V2X部署计划,以指导该技术的发展实施。
“协作感知允许联网和自动驾驶汽车通过利用车辆网络的集体感知能力和数据洞察力来‘看到’比它们自己能看到的更多的东西,但这种能力伴随着严重的安全风险,”密歇根大学计算机科学与工程学教授、这项研究的高级作者Z. Morley Mao表示。
车辆之间共享信息为黑客提供了机会,即可以引入假物体或从感知数据中删除真实物体,这可能导致车辆紧急刹车或发生碰撞。
“了解和应对攻击不仅是提高联网和自动驾驶汽车安全性的关键一步,也是保护乘客和其他驾驶员的关键一步,”密歇根大学计算机科学与工程专业博士生、这项研究的主要作者Qingzhao Zhang表示。
虽然先前的研究侧重于单个传感器的安全性或更简单的协作模型,但这项研究引入了复杂的实时攻击,这些攻击在密歇根大学的Mcity测试中心(Test Facility)进行了严格的虚拟模拟和真实场景测试,该中心是联网和自动驾驶汽车和技术的试验场。
为了了解安全漏洞,研究人员管理了伪造的基于LiDAR的3D传感器数据,这些数据对系统来说很逼真,但包含通过物理访问硬件和软件系统进行的恶意修改。黑客使用了零延迟攻击调度,即一种高风险的网络攻击,使用精确的时间来引入恶意数据,而不会出现滞后或延迟。
在虚拟模拟场景中,攻击非常有效,成功率高达86%。在Mcity环境中,对三辆汽车的道路攻击引发了碰撞和紧急刹车。
名为“协作异常检测(Collaborative Anomaly Detection)”的对策系统利用共享占用图(环境的2D表示)来交叉检查数据,使车辆能够快速检测到异常数据的几何不一致性。该系统在虚拟模拟环境中的检测率达到91.5%,误报率为3%,并降低了Mcity场景中的安全隐患。
研究结果不仅为提高联网和自动驾驶汽车的安全性提供了一个强大的框架,而且为检测和应对交通、物流、智慧城市计划或国防中使用的协作感知系统中的数据伪造攻击提供了一个强大的框架。
Mao表示:“通过提供全面的基准数据集和开源方法,我们的研究为该领域的研究设立了新的标准,促进了自动驾驶汽车安全性的进一步发展和创新。”


