 欢欢@盖世汽车供应链
 悠悠@盖世汽车
 豆豆@盖世汽车


研究人员开发轨迹规划技术 有望提升医疗机器人的安全性
盖世汽车讯 据外媒报道,利兹大学(University of Leeds)研究人员开发出新的复杂算法,可精确调度机器人两只手臂的“舞蹈”,并始终保持它们之间恰当的空间,使病人的身体可以容纳其中,同时确保恒定的磁场。
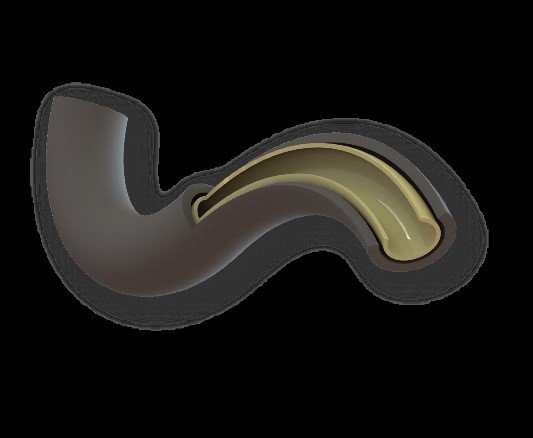
图片来源:University of Leeds
此前,利兹大学研究人员开发的机器人系统使用两只各自携带大型永磁体的机械臂来操纵磁性医疗设备,如藤蔓机器人。相关研究成果已发表在期刊《国际机器人研究杂志》(International Journal of Robotics Research)上,这一独特的双步骤方法可精心规划两个磁铁的路径,确保它们不会相互碰撞,尤其是不会与位于它们之间的病人发生碰撞。此外,该方法还可确保机器人的移动方式不会使得磁场突然变化,进而影响到病人体内的医疗磁性设备。
安全、准确的控制
该研究的主要作者、博士研究员Michael Brockdorff在利兹大学电子与电气工程学院(School of Electronic and Electrical Engineering)攻读博士学位期间进行了这项研究。Michael表示:“这项研究表明,通过使用我们设计的轨迹规划算法,双外部永磁体(dual External Permanent Magnet)平台可以安全而精确地控制磁性医疗设备。我们通过引导软磁机器人穿过大脑模体的微小路径到达动脉瘤基底,从而验证了这一能力。这里可以进行适当治疗药物或医疗设备的投放,或者可以直接提供治疗。”
STORM团队与利兹大学副教授、利兹教学医院NHS信托荣誉顾问神经外科医生Ryan K.Mathew合作。如果获得资金支持,下一步研究将使用尸体进行人体试验。这项研究和STORM实验室最近的另一项研究共同推动了磁性机器人功能的重大进展。
另一项研究论文已发表在期刊《IEEE机器人与自动化快报》(IEEE Robotics and Automation Letters)上,论文题为“Vine Robots with Magnetic Skin for Surgical Navigations”。其中详细介绍了受植物运动启发,突破性的磁性皮肤机器人如何革新癌症治疗。


